フーリエ変換アイデンティティ


9

私たちは以下を知っています、

F { x (− t )} = X (− f )F { x ∗(t )} = X ∗(− f )

(1)F{バツ(t)}=バツ(f)
(2)F{バツ(−t)}=バツ(−f)
(3)F{バツ∗(t)}=バツ∗(−f)

さて、もし何らかの信号が

(4)バツ(−t)=バツ∗(t)

では、次のことを想定しても安全でしょうか。

(5)バツ(−f)=バツ∗(−f)

それとも信号の種類に依存しますか?


回答の検証前に詳細はありますか?
— Laurent Duval

回答:


13

あなたは正しいです。あなたの最後の方程式は、が実際に評価されているという言い方の単純なものです。バツ(f)

一般に、それが1つのドメインで実数である場合、もう1つのドメインで共役対称です。


8

はい、等式の場合。(2)と(3)が「信号の種類」を保持し(そうする)、(5)が保持する必要があります。

F{バツ∗(t)}=バツ(−f)
バツ(−f)=バツ∗(−f)

f=−g

バツ(g)=バツ∗(g)
バツ(f)バツ(t)

7

@Deveと@Hilmarの回答は技術的に完璧です。いくつかの質問とともに、いくつかの追加の洞察を提供したいと思います。

まず、あなたがこの条件を満たす信号の知って逆時間/共役アイデンティティを:

バツ(−t)=バツ∗(t)?

最初の明らかなアイデアは、実信号と対称信号から選択することです。フーリエフレームワークの自然なものはコサインです。

ここで、もう少し複雑にしてみましょう(しゃれた意図)。

私∗=−私t→私。罪⁡t

t→e私t

(複素指数またはシソイドと呼ばれる)も解決策です。そして、その(一般化された関数としての)そのフーリエ変換は実際に(何らかの形で「無限」であるにもかかわらず)実在します。さらに、シソイドと実際の係数の線形結合はそれを行います。

あなたの質問は、フーリエ双対性がどのように重要であり、それを使用していくつかの問題を単純化できるかを示しています。実信号のDTFTの対称性に見られるように:
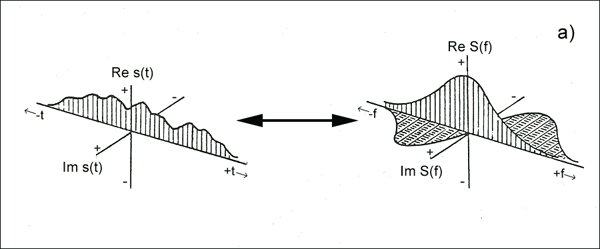
バツ(ん)

バツtf

複雑な対称特性

Heyserコルクスクリュー/スパイラルとも呼ばれます。

弊社のサイトを使用することにより、あなたは弊社のクッキーポリシーおよびプライバシーポリシーを読み、理解したものとみなされます。
Licensed under cc by-sa 3.0 with attribution required.